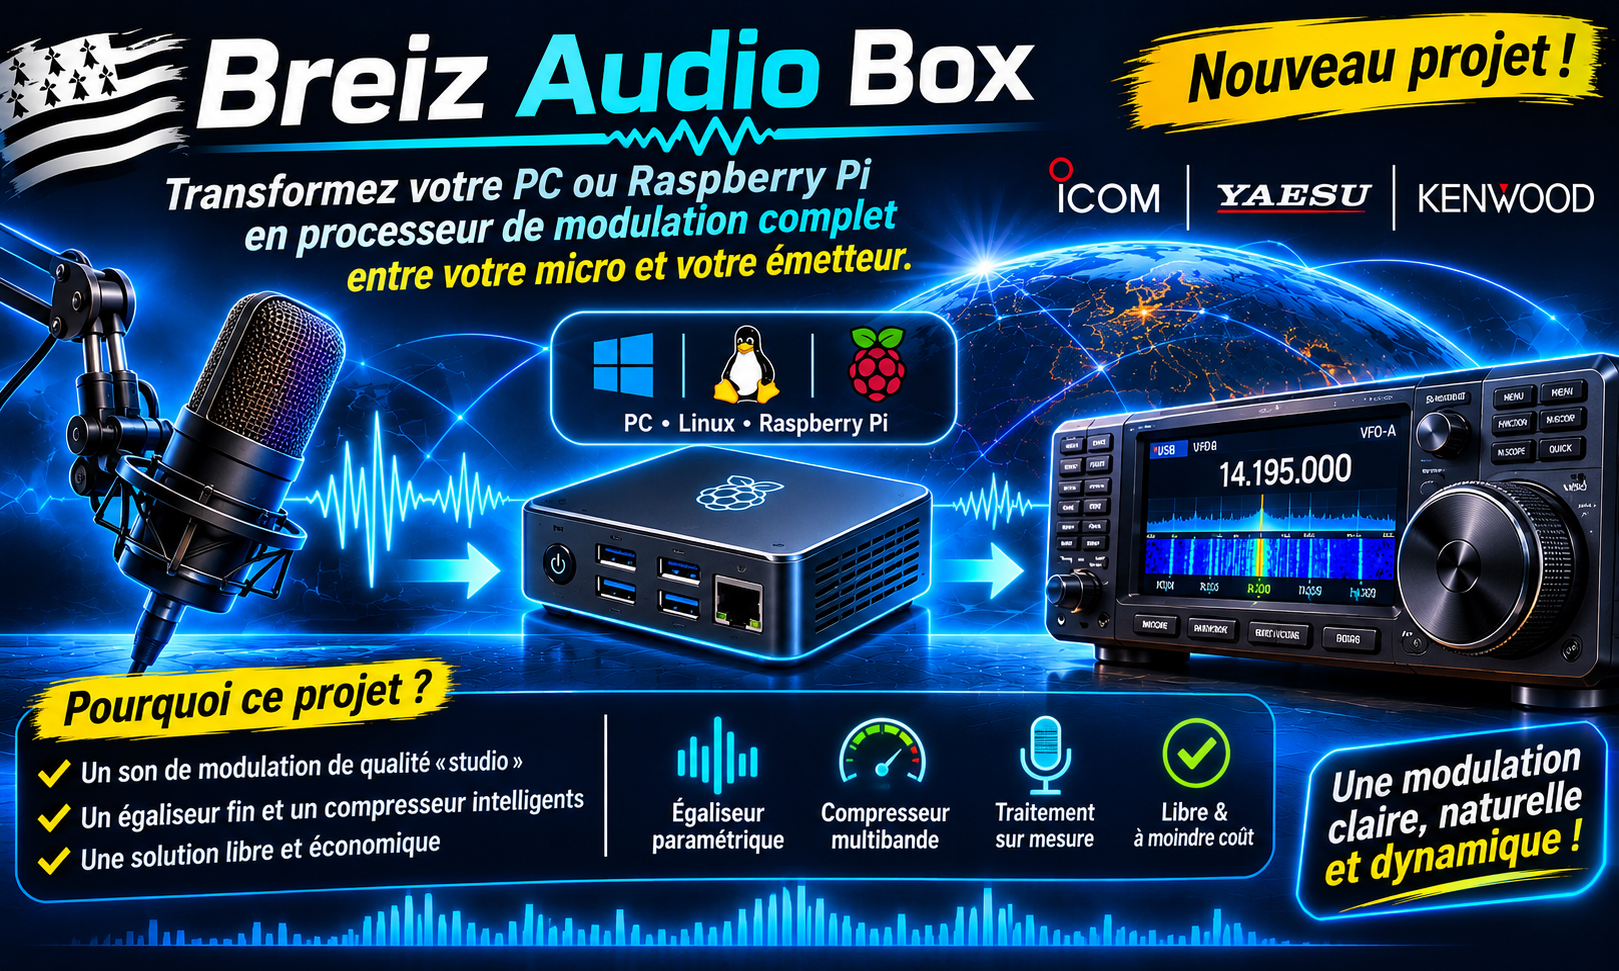
Nouveau projet en démarrage : transformer un PC ou un Raspberry Pi en processeur de modulation complet, entre votre micro et votre émetteur.
Pourquoi ce projet ?
Tout OM qui a branché un beau micro dynamique directement sur son transceiver a fait le même constat : le son manque souvent de présence, les graves sont trop lourds, certaines fréquences sifflent. L’égaliseur intégré au poste est trop grossier pour corriger finement une voix, et son compresseur agit sur tout le spectre d’un seul bloc.
Des processeurs audio matériels dédiés existent pour régler ce problème. Ils sont efficaces, mais coûtent plusieurs centaines d’euros. Or nos postes récents (Icom, Yaesu, Kenwood) acceptent déjà la modulation par leur prise USB. Un ordinateur a largement la puissance de calcul nécessaire pour faire le même travail en logiciel.
C’est l’objectif de ce projet : un traitement de modulation de qualité « studio », libre de toute licence payante, sur le matériel que vous possédez déjà.
Le principe
Le chemin du son est simple :
- Votre micro se branche sur la carte son du PC, ou sur une petite interface audio USB (indispensable pour un micro studio qui demande une alimentation fantôme 48 V).
- L’application traite la voix en temps réel, avec une latence d’environ 30 ms, inaudible en BLU.
- Le son traité part directement sur le codec audio USB du transceiver.
Le même câble USB sert aussi à commander l’émission (PTT) par la liaison CAT.
Les fonctions prévues
- Égaliseur graphique 12 bandes, de 90 Hz à 4,7 kHz, ±15 dB, pour sculpter précisément la voix.
- Compresseur multibande 12 bandes : chaque zone de fréquence est compressée indépendamment. Un excès de graves n’écrase plus les aigus, et la voix reste claire et percutante.
- Compresseur large bande en complément, puis limiteur à saturation douce pour ne jamais saturer l’entrée du poste.
- Noise gate et réduction du bruit de fond (ventilateur, bruit de la pièce).
- Suppression du ronflement secteur 50 Hz et de ses harmoniques.
- Rotateur de phase : il rend la forme d’onde de la voix plus symétrique, ce qui permet de gagner de la puissance moyenne en BLU sans distorsion. Un indicateur d’asymétrie aide au réglage.
- Trois largeurs de bande : DX (3,2 kHz), Normal (5,2 kHz) et Wide (8 kHz), plus un mode Bypass.
- Écho à réflexions multiples, pour ceux qui aiment.
- Roger bip de fin d’émission, fréquence et durée réglables.
- Analyseur de spectre en temps réel pour voir ce que l’on émet, avec une courbe de référence pour guider le réglage.
- Presets pour passer d’un réglage à l’autre en un clic, et enregistreur pour s’écouter avant/après sans passer en émission.
Une interface dans le navigateur
Pas de logiciel à installer côté écran : l’application affiche son interface dans un simple navigateur web. On peut donc la régler depuis le PC de la station, mais aussi depuis un téléphone ou une tablette sur le réseau local. Un Raspberry Pi sans écran, posé à côté du poste, devient ainsi un processeur audio autonome.
Toutes les commandes tiennent sur un seul écran : spectre, égaliseur réglable directement sur la courbe, barres de compression des 12 bandes, vumètres, gros bouton PTT.
Trois façons de passer en émission
- Bouton à l’écran ou touche du clavier : l’application commande le poste par CAT.
- Pédale branchée sur l’ordinateur (adaptateur USB-série ou broche GPIO du Raspberry Pi) : même chose, les mains libres.
- Pédale branchée sur le transceiver, comme d’habitude : le traitement fonctionne normalement, seul le roger bip est alors indisponible.
Compatible avec quoi ?
- Systèmes : Windows 11, Linux Debian et Raspberry Pi (Pi 4 et Pi 5).
- Transceivers : Icom, Yaesu et Kenwood équipés d’un codec audio USB et d’une liaison CAT. Des profils sont prévus pour les modèles courants (IC-7300, IC-705, IC-7610, FT-991A, FTDX10, FT-710, TS-590SG, TS-890S…), et une commande PTT par ligne RTS/DTR pour les autres.
- Micros : électret, dynamique, ou micro studio à condensateur via une interface audio avec alimentation fantôme.
Le logiciel est écrit en Python et ne s’appuie que sur des bibliothèques publiques et gratuites. Il fonctionne sans connexion Internet.
La sécurité d’émission avant tout
Un logiciel qui commande l’émission doit être irréprochable. Le poste revient automatiquement en réception au démarrage et à l’arrêt de l’application, en cas de perte de la liaison avec le navigateur, de coupure audio ou de liaison CAT, et au bout d’une temporisation d’émission réglable.
Où en est le projet ?
Le projet démarre. Le cahier des charges complet est rédigé, et le développement est découpé en huit étapes :
- Le socle : la chaîne audio de base et la synchronisation entre les deux cartes son.
- Les filtres : égaliseur, filtres de bande, limiteur.
- La dynamique : noise gate et compresseurs.
- Les fonctions avancées : réduction de bruit, rotateur de phase, écho.
- L’interface web.
- Le PTT, la liaison CAT et le roger bip.
- Les finitions : enregistreur, retour casque, accès réseau sécurisé.
- Les essais réels sur différents transceivers.
Les premiers essais se feront sur un Icom IC-7300MK2. Je publierai ici l’avancement de chaque étape, avec des enregistrements avant/après.
Vos idées sont les bienvenues
Vous possédez un Yaesu ou un Kenwood et seriez prêt à tester ? Vous avez une fonction qui vous manque sur votre poste actuel ? Laissez un commentaire sous cet article : vos retours orienteront la suite du développement.
73 et à bientôt pour la suite !
Laisser un commentaire
Vous devez vous connecter pour publier un commentaire.